
自動車向けダイカスト部品の外観検査を自動化する方法|ロボットによる死角対策とAI活用のポイント

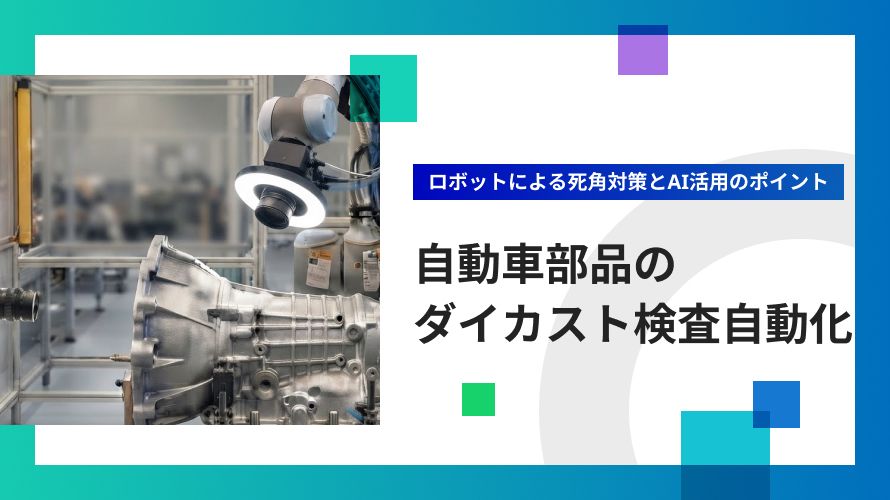
自動車向けダイカスト部品は、複雑な立体形状を持つため、外観検査の自動化にあたり、多方向からの撮像や要求タクトへの対応、鋳肌のばらつきを考慮した判定などが課題になります。こうした課題へのアプローチとして、多関節ロボットによる多方向撮像やAIを活用した判定が検討されています。
本コラムでは、自動化を難しくする要因を整理したうえで、ロボットとAIを用いた具体的なアプローチや、PoCから量産設備への導入までのステップを詳しく解説します。
自動車部品の外観検査を自動化したい方へ
TMCシステムでは、ワークや検査条件に合わせた外観検査設備をご提案・構築しています。
目次
自動車部品の外観検査で自動化が難しい3つの要因
ダイカストなどの自動車部品では、主に「複雑な形状」「表面状態のばらつき」「多品種少量生産への対応」が、外観検査を自動化する際の課題となります。
複雑な立体形状による死角の存在
ダイカスト部品では、側面や傾斜面、凹部など、一方向からの固定撮像では捉えにくい箇所が検査対象になることがあります。
複数方向を撮像する方法として、複数台の固定カメラを配置する方法もありますが、検査箇所やワーク形状によっては、次のような設備設計上の課題が生じます。
- カメラやLED照明同士の物理的な干渉
- 設置スペースの確保
- 撮像ポイントごとに異なる光学条件(ピントや光量)の調整
- カメラ台数の増加にともなう配線やメンテナンス箇所の増加
そのため、複雑形状の多面検査では、必要な検査箇所をどの位置・角度から撮像するかを設備構想の段階で整理することが重要です。
鋳肌などの表面状態による過検出と判定基準の設定
ルールベース画像処理は、良否の特徴を輝度や形状などの条件で明確に設定できる検査に適しています。一方、ダイカスト部品のように、鋳肌の模様や表面状態に個体差がある場合は、判定閾値の設定が難しくなることがあります。
例えば、次のような課題が生じます。
- 過検出を抑えるために判定閾値を緩めると、表面に現れた小さなクラックや、表面に露出した鋳巣などの異常を捉えにくくなる場合がある
- 反対に判定閾値を厳しくすると、正常な鋳肌の模様まで異常として検出する場合がある
このように、正常品の表面状態にばらつきがある対象では、見逃しと過検出のバランスを考慮した判定条件の設定が課題になります。
多品種少量生産における段取り替えの負荷
製品の形状やサイズが異なる多品種少量ラインでは、品種ごとに検査箇所や撮像条件が変わるため、治具の交換やカメラ・照明の位置調整など、段取り替えの負荷が大きくなる場合があります。
例えば、新しい品種を追加する際には、次のような対応が必要になることがあります。
- ワーク形状に合わせた治具の交換・調整
- カメラの撮像位置や角度の変更
- LED照明の位置や照射条件の調整
- 検査領域や輝度など、画像処理パラメータの設定変更
特定のワークに合わせて構成された検査設備では、品種変更のたびにこうした調整が必要になる場合があります。そのため、多品種を扱う場合は、段取り替えのしやすさや品種追加への対応方法も含めて設備を設計することが重要です。
また、検査箇所が増えるほど撮像や判定に必要な時間も増えるため、要求タクトとの両立も考慮する必要があります。
多関節ロボットとAIを活用した外観検査のアプローチ
複雑形状の多面検査や、正常品の表面状態にばらつきがある検査では、多関節ロボットによる多方向撮像やAIによる判定が選択肢になります。
ただし、すべての外観検査にロボットやAIが適しているわけではありません。検査箇所、ワーク形状、品種数、要求タクトなどに応じて、固定カメラやルールベース画像処理も含めて方式を検討します。
多方向からのアプローチで死角に対応する
多関節ロボットにカメラや照明を搭載することで、撮像位置や角度を変え、側面や傾斜面、凹部などを多方向から撮像できます。
固定カメラ方式との違いを整理すると、次のようになります。
| 評価項目 | 固定カメラ方式 | ロボットによる撮像 |
|---|---|---|
| 撮像方法 | 決められた位置・角度から撮像 | カメラ・照明の位置や角度を変えて撮像 |
| 多面検査 | 必要な方向にカメラを配置 | 複数方向から順番に撮像しやすい |
| カメラ・照明 | 検査箇所に応じて複数台を使用する場合がある | 構成によって台数を抑えられる場合がある |
| 品種変更 | 品種に応じた撮像条件の変更が必要 | 品種に応じた動作・撮像条件の設定が必要 |
| 要求タクト | 同時撮像などの構成を検討しやすい | ロボットの移動・撮像時間を考慮する必要がある |
| 設備設計 | 設置スペースや光学系の干渉を考慮 | 可動範囲や動作経路、安全対策を考慮 |
多関節ロボットには産業用ロボットや協働ロボットなどがあり、設備構成や安全要件に応じて選定します。
重要なのはロボットを使用すること自体ではなく、必要な検査面を要求タクト内で安定して撮像できる構成にすることです。
ロボットを活用した外観検査の仕組みや、固定カメラとの違い、多方向撮像については、下記の記事で詳しく解説しています。
関連記事:外観検査ロボットとは?多関節ロボットによる多方向撮像の仕組み
ロボットの動作と撮像条件を要求タクトに合わせる
ロボットを用いた多方向撮像では、撮像箇所数だけでなく、各撮像位置への移動時間や撮像時間も要求タクトに影響します。
そのため、設備設計では、次のような方法で撮像品質と処理時間の両立を検討します。
- 撮像タイミングの検討
ロボットを各撮像ポイントで停止させて撮像する方法のほか、設備条件によっては、ロボットを移動させながら撮像するオンザフライ撮像も選択肢になります。 - シャッター速度や露光条件の調整
ロボットの動作中に撮像する場合は、動きによる画像への影響を考慮して、シャッター速度や露光条件などを調整します。 - 動作経路や撮像順序の最適化
撮像する順序やロボットの移動経路を検討し、不要な動作を減らすことでサイクルタイムの短縮を図ります。
検査対象によって必要な画質や撮像箇所数は異なるため、動作速度だけを優先するのではなく、実際のワークを使って画質と要求タクトの両面を確認することが重要です。
鋳肌の個体差にはAIの良品学習を活用する
ダイカストの鋳肌のように、良品であっても表面の模様や粗さなどに個体差があり、正常と異常の境界を単純な閾値で設定しにくい場合は、AIによる判定を検討できます。
例えば良品学習型AIでは、良品画像から正常状態の特徴を学習し、そこから外れる領域を異常候補として検出します。
正常品に一定のばらつきがある対象でも、ルールベースとは異なる方法で判定できることが特徴です。
ただし、AIを活用する場合も、検査したい特徴が画像に適切に表れていることが前提です。そのため、AIの選定だけでなく、照明、撮像角度、レンズなどを含めた撮像条件の検証が重要になります。
外観検査装置の導入を検討している方へ
無料資料「失敗しない外観検査装置の選び方」では、検査対象やカメラ・照明、判定方式、設備構成など、導入前に確認したいポイントをチェックリスト付きで解説しています。
自動車部品の外観検査を自動化するための3ステップ
自動車部品の外観検査を自動化する際は、いきなり設備仕様を決めるのではなく、段階的に検討することが重要です。
【ステップ1】自社ワークと検査条件を整理する
↓
【ステップ2】実ワークを用いたPoCで検証する
↓
【ステップ3】量産設備としての運用を見据えてシステムを設計する
自社ワークと検査条件を整理する
最初のステップでは、自動化対象となるワークや現在の検査条件を整理します。
検討にあたっては、例えば次のような情報を確認します。
- 自動化したいワークの形状・サイズ・重量
- 検査する位置や面
- 人が確認しにくい箇所
- 検査対象となるキズ・バリ・表面に現れたクラックなどの不良
- 不良とする大きさや状態
- 良品として許容する範囲
- 1個あたりの検査に使える時間
- 品種数や品種変更の頻度
こうした条件を事前に整理しておくことで、必要な撮像方法や判定方式、設備構成を具体化しやすくなります。
不良の種類によって、適した撮像・判定方法も異なります。ダイカストの代表的な外観不良については、下記の記事でも詳しく解説しています。
関連記事:ダイカストのバリ検査を自動化する方法|画像検査の課題と対策
関連記事:ダイカストの湯じわの原因と対策|外観検査を自動化するポイント
実ワークを用いたPoCで判定精度と撮像環境を検証する
本設計に入る前に、実際のワークを用いた撮像テストやPoC(Proof of Concept:概念実証)を行い、検査の成立性を確認します。
ダイカストなどの金属部品では、表面の反射や鋳肌、油分などによって画像の見え方が変わるため、実ワークでの検証が重要です。
PoCでは、例えば次のような項目を確認します。
- カメラ・レンズ・照明の組み合わせ
ワークの形状や検査対象に合わせて、ドーム照明、バー照明、同軸照明、リング照明なども含め、対象不良を画像上で捉えやすい撮像条件を検討します。 - 判定方法の評価
良品・不良品を用いて判定を行い、見逃しや過検出の傾向を確認します。AIを使用する場合は、学習データや判定条件も含めて評価します。 - 要求タクトの確認
撮像箇所数やロボットの動作時間、画像処理時間などを確認し、量産時の要求タクトに対応できる設備構成を検討します。
PoCで得られた結果をもとに、量産設備で使用する撮像条件や判定方式、設備構成を具体化していきます。
量産設備としての運用を見据えてシステムを設計する
PoCで撮像・判定の成立性を確認した後は、実際の生産環境への導入を想定して設備仕様を具体化します。
ここでは、ロボットやカメラを配置するだけでなく、設置スペース、周囲環境、搬送・制御設備との連携、安全対策などを含めて設計することが重要です。
具体的には、次のような項目を検討します。
- 設備本体やメンテナンスのためのスペース
- 外光など撮像条件に影響する周囲環境
- 粉塵やオイルミストなどへの対策
- 必要に応じた遮光・防塵構造
- PLCやコンベアなど周辺設備との信号連携
- 検査結果に応じたOK/NGワークの排出・選別方法
- ロボットを使用する場合の可動範囲や安全対策
- 撮像・判定・搬送を含めた設備全体の要求タクト
生産ラインと連携する場合は、例えばPLCからワークの到着信号を受けて撮像を開始し、判定結果を搬送・選別設備へ渡すなど、検査設備と周辺設備を連携させる制御設計も必要になります。
PoCで得られた結果をこうした量産条件まで含めて設備仕様へ落とし込むことで、実際の生産環境に適した設備構成を具体化できます。
複雑形状・多面の外観検査を自動化したい方へ
TMCシステムでは、検査対象やワーク形状、要求タクトに合わせて、ロボット・カメラ・照明・AIなどを組み合わせた外観検査設備をご提案しています。
外観検査の自動化を設備構築まで一貫して支援
TMCシステムでは、実ワークを用いた撮像テストやPoCから、ロボット・カメラ・照明・AI・治具・制御などを組み合わせた外観検査設備の設計・構築まで対応しています。
撮像・判定から設備全体まで対応
検査対象やワーク形状に合わせて撮像・判定方法を検討し、多関節ロボットによる多方向撮像、治具、搬送、PLCとの連携、安全対策などを含めて設備を構築します。
自動車部品の外観検査自動化に関するよくある質問
外観検査自動化を検討する際によくある疑問について解説します。
多品種少量生産では品種追加にどのように対応しますか?
新しい品種のワークを導入する際には、ロボットの経路設定(ティーチング)や、撮像・判定条件の追加・変更が必要になる場合があります。
使用するロボットやシステムによっては、3D CADデータを活用したオフラインティーチングや、GUI(操作画面)から撮像条件・判定条件を設定できるものもあります。
必要な設定内容や作業量は、ワーク形状、検査箇所、使用するロボットやAIシステムによって異なるため、多品種への対応を想定する場合は、品種追加時の運用方法まで含めて設備を設計することが重要です。
PoCでは良品・不良品をどのくらい用意すればよいですか?
PoCに必要なサンプル数は、対象ワークのばらつき、検査する不良の種類、使用するAIや判定方式によって異なります。
良品学習型AIを用いる場合は、良品画像から正常状態の特徴を学習するため、良品サンプルを中心に準備します。また、検出性能を確認するためには、実際に検出したい不良品も用意して評価します。
鋳肌や表面状態のばらつきが大きい場合は、その違いを含む複数のサンプルを準備することも重要です。具体的な必要数は、対象ワークと検査内容を確認したうえで決定します。
自動車部品の外観検査では検査条件に合った設備構成が重要
ダイカストなどの自動車部品の外観検査では、複雑な立体形状、鋳肌などの表面ばらつき、多品種への対応、要求タクトなどを考慮して設備を構成する必要があります。
複数面や複雑形状を検査する場合は多関節ロボットによる多方向撮像、正常品の表面状態にばらつきがある場合はAIを活用した判定などが選択肢になります。ただし、固定カメラやルールベース画像処理を含め、検査対象や生産条件に適した方式を選ぶことが重要です。
また、設備仕様を決める前に実ワークを用いたPoCを行い、撮像・判定だけでなく、要求タクトや周辺設備との連携まで確認することで、量産時の条件に適した設備構成を具体化できます。
ダイカスト製品の外観検査における課題や、検査対象・装置構成・導入までの全体像については、下記の記事で詳しく解説しています。
関連記事:ダイカスト外観検査を自動化する方法|検査対象・装置構成・導入のポイント
自社ワークの外観検査自動化をご検討の方へ
TMCシステムでは、実ワークを用いた撮像テストやPoCから、量産設備の設計・構築まで対応しています。