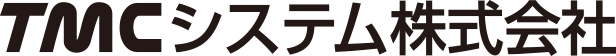

ダイカスト外観検査を自動化する方法|検査対象・装置構成・導入のポイント

人手不足や検査員の高齢化を背景に、ダイカスト製品の目視検査を自動化したいというニーズがあります。
しかし、ダイカスト製品は複雑な立体形状を持つものが多く、金属表面の反射や鋳肌の個体差などもあるため、安定した撮像や良否判定が難しい場合があります。
外観検査を自動化するには、検査したい不良や良否基準を整理したうえで、カメラ・照明・判定方法、必要に応じて多関節ロボットやワーク回転機構などを組み合わせ、実ワークで検証することが重要です。
本記事では、ダイカスト外観検査の自動化が難しい理由から、画像検査が適用できる範囲、多方向撮像やAIの活用、設備構成、事前検証(PoC)まで解説します。
複雑形状のダイカスト製品の外観検査を自動化したい方へ
TMCシステムでは、実ワークを用いた事前検証から、ロボット・カメラ・照明・治具などを組み合わせた外観検査設備の構築まで対応しています。
目次
ダイカストの外観検査で自動化が難しい理由
ダイカスト製品の外観検査では、主に次の3つの要因によって、撮像や良否判定が難しくなる場合があります。
- 複雑な立体形状による死角:一方向からの撮像では、側面や凹部などがカメラの視野に入りにくい
- 金属表面の反射:照明条件によって白飛びや明暗ムラが生じ、不良が見えにくくなる
- 鋳肌の個体差:正常品にも表面状態のばらつきがあり、一定の基準だけでは良否を分けにくい場合がある
そのため、ダイカストの外観検査を自動化する際は、撮像条件と判定方法の両方を対象ワークに合わせて検討することが重要です。
固定カメラだけでは対応しにくい死角と反射
一方向からの固定カメラと照明では、ワーク形状によって側面や凹部などがカメラの視野に入らなかったり、照明が届きにくかったりする場合があります。
また、ダイカストの金属表面では、照明の位置や角度によって反射の状態が変化します。光が強く反射すると白飛びが発生し、逆に暗くなる部分ではキズや表面の変化が見えにくくなることがあります。
複数方向に固定カメラを配置する方法もありますが、カメラや照明の台数が増えるほど、設置スペースや機器構成、光学調整、保守なども考慮する必要があります。
そのため、固定カメラ、複数カメラ、ロボットによるカメラ移動、ワーク回転などの中から、製品形状や検査箇所、要求タクトに合った構成を選定します。
画像検査が適用できるダイカスト不良の範囲
ダイカスト製品に発生する不良には、カメラによる外観画像検査を検討できるものと、別の検査方法が必要なものがあります。
画像検査を適用できるかどうかは、不良の名称だけで決まるわけではありません。不良の大きさや発生位置、表面状態、良否判定に必要な情報などを確認する必要があります。
| 主な検査対象 | 主な検査方法 | 方式選定の考え方 |
|---|---|---|
| 湯じわ、表面に現れた湯境、バリ、キズ、打痕など | カメラ・照明による画像検査 | 表面や輪郭の変化を画像で捉えられるか確認する |
| 表面に露出した鋳巣 | カメラ・照明による画像検査 | 表面や加工面などに露出していれば画像検査の対象にできる場合がある |
| 内部鋳巣、内部クラックなど | X線・X線CTなど、対象や要求品質に応じた非破壊検査 | 通常の外観画像検査では確認できない |
同じ種類の不良でも、画像上で捉えやすいものと捉えにくいものがあります。
例えばバリの場合、輪郭から明確にはみ出していれば画像で確認しやすい一方、奥まった位置にある微細なバリでは撮像位置や角度の検討が必要です。
湯じわのように正常な鋳肌との境界が分かりにくい不良では、撮像条件に加えて判定方法も検討します。
関連記事:ダイカストの主な不良種類と原因・対策|検査の自動化まで解説
湯じわ検査では鋳肌との違いを捉える撮像・判定条件が重要
湯じわは、ダイカスト製品の表面にしわ状・筋状の模様として現れる不良です。
正常な鋳肌にも凹凸や模様のばらつきがあるため、湯じわと正常な表面状態の違いを画像上で安定して捉えられるかが、自動化を検討するうえで重要になります。
照明やカメラの位置・角度によって見え方が変わるため、実ワークを用いて撮像条件を検証します。
ルールベースで判定しにくい場合はAIも選択肢になる
画像検査の判定には、ルールベースの画像処理やAIなどがあります。
| 判定方式 | 主な特徴 |
|---|---|
| ルールベース | 明るさ、輪郭、大きさなどを一定の条件として設定しやすい場合に適している |
| 良品学習型AIなど | 正常品にも表面状態のばらつきがあり、単純なルールで良否を分けにくい場合に検討する |
良品学習型AIでは、良品画像から正常状態の特徴を学習し、新しい画像が正常状態からどの程度外れているかをもとに異常候補を検出します。
判定結果をヒートマップなどで表示できる場合は、正常状態からの逸脱が大きい領域を確認するための補助情報として活用できます。
ただし、ヒートマップ自体が「湯じわ」「キズ」などの不良原因を説明するものではありません。
また、AIを使用する場合でも、対象の違いを画像上で捉えられる撮像条件をつくることが前提となります。
関連記事:ダイカストの湯じわの原因と対策|外観検査を自動化するポイント
バリ検査では確認したい情報に応じて2Dと3Dを使い分ける
ダイカストのバリは、金型の合わせ部などに余分な金属が生じる不良です。
バリ検査を自動化する場合は、バリの有無や輪郭を確認したいのか、高さそのものを測定したいのかによって適した方法が異なります。
輪郭からのはみ出しや形状の変化を確認する場合は、カメラによる2D画像検査を検討できます。
一方、バリの高さや段差を測定値として確認する必要がある場合は、要求精度に応じて3D計測などを検討します。
また、同じ2D画像検査でも、バリの発生位置やワーク形状によって必要な撮像角度は異なります。奥まった位置や複数面を検査する場合は、複数カメラやロボットによる多方向撮像などを検討します。
判定方法についても、輪郭や大きさを明確な条件として設定できる場合はルールベース、一定のルールでは判断しにくい場合はAIを含めて検討します。
関連記事:ダイカストのバリ検査を自動化する方法|画像検査の課題と対策
多方向撮像で複雑形状の検査箇所に対応する
複雑な立体形状を持つダイカスト部品では、一方向からでは側面や凹部、傾斜面などを撮像できない場合があります。
こうした場合は、カメラまたはワークの位置・姿勢を変えながら撮像する多方向撮像を検討します。
代表的な構成には、次のようなものがあります。
- 複数方向に固定カメラを配置する
- 多関節ロボットの先端にカメラ・照明を搭載し、位置や角度を変えながら撮像する
- ワークを回転機構に載せ、固定カメラに対して検査面を切り替える
- ロボットによるカメラ移動とワーク回転を組み合わせる
どの方法が適しているかは、製品形状や検査面、撮像箇所数、品種数、要求タクト、設置スペースなどによって異なります。
機構と光学系を組み合わせ、必要な検査箇所を安定して撮像できる設備構成を検討することが重要です。
ロボットを活用した多方向撮像や、治具・回転機構を含めた設備設計については下記の記事で詳しく解説しています。
関連記事:外観検査ロボットとは?多関節ロボットによる多方向撮像の仕組み
自動車用ダイカスト部品の外観検査を自動化するポイント
トランスミッションケースなどの自動車向けダイカスト部品は、複雑な立体形状を持ち、多面に検査箇所がある場合があります。
こうした部品の外観検査を自動化する際は、撮像できるかどうかだけでなく、
- 検査する面・箇所
- 撮像箇所数
- 1製品あたりの要求タクト
- 品種数
- ワークの位置決め
- 品種変更時の撮像条件
などを含めて設備全体を検討します。
固定カメラが適する場合もあれば、多関節ロボットでカメラの位置・角度を変える方が構成しやすい場合もあります。
AIについても必須ではなく、検査項目や鋳肌のばらつき、良否基準などに応じてルールベースとの使い分けを検討します。
関連記事:自動車向けダイカスト部品の外観検査を自動化する方法|ロボットによる死角対策とAI活用のポイント
外観検査の自動化における対応範囲と検査方式の使い分け
外観検査の自動化を検討する際は、システムで確認できる情報と、別の検査方法が必要な情報を整理しておくことが重要です。
カメラやAI、多関節ロボットを組み合わせても、すべての品質項目を一つの方式で確認できるわけではありません。
外観、内部、寸法・形状など、確認したい情報に応じて検査方式を使い分けます。
3D寸法測定機との違い
外観検査で使用する多関節ロボットの主な役割は、カメラや照明を必要な撮像位置・角度へ移動させることです。
ロボットを使用しているからといって、3D計測を行っているわけではありません。
本記事で扱うロボット外観検査では、複数の位置・角度から2D画像を取得し、表面状態を確認・判定する構成を想定しています。
製品の高さ、段差、三次元形状などを測定値として取得する必要がある場合は、要求精度に応じて3D計測などを検討します。
通常の外観画像検査で確認できるのは表面に現れた情報
通常のカメラによる外観画像検査では、製品表面に現れている状態を画像として取得します。
そのため、製品内部に閉じた鋳巣や内部クラックなどを、通常の外観カメラで直接確認することはできません。
内部の状態を確認する場合は、X線・X線CTなど、対象や要求品質に応じた非破壊検査を検討します。
一方、切削や穴加工などによって鋳巣が加工面に露出している場合は、表面に現れた穴や凹みとして画像検査の対象にできる場合があります。
【目的別】検査技術の選び方
設備構成を決める際は、特定の方式ありきで考えるのではなく、何を確認したいのか、その良否判定にどの情報が必要なのかを整理することが重要です。
検査目的ごとに、主な対象と検査方法・設備構成の例を次の表にまとめます。
| 検査目的 | 主な対象 | 検査方法・設備構成の例 |
|---|---|---|
| 表面の外観検査 | キズ、湯じわ、バリ、表面に露出した鋳巣など | カメラ・照明による画像検査。必要に応じて複数カメラ、多関節ロボット、ワーク回転機構などを組み合わせる。判定はルールベースやAIを検討 |
| 内部の構造検査 | 内部鋳巣、内部クラックなど | X線・X線CTなど、対象や要求品質に応じた非破壊検査 |
| 寸法・形状の測定 | 寸法、幾何公差、高さ、段差、三次元形状など | 要求精度に応じた寸法測定、3D計測など |
外観検査の失敗しない選び方をまとめた資料はこちら
事前検証(PoC)で外観検査の成立性を確認する
ダイカスト製品は、形状や表面状態、検査する不良、良否基準などによって適した撮像・判定条件が異なります。
そのため、本格的な設備設計に進む前に、実際のワークを用いたPoCで検査の成立性を確認することが重要です。
撮像条件を確認する
実ワークを撮像し、対象とする不良を画像上で安定して捉えられるかを確認します。
カメラ、レンズ、照明、撮像位置・角度などを変更しながら条件を検討します。
良否判定を確認する
良品・不良品・限度見本などを用いて、設定した良否基準に沿って判定できるかを確認します。
ルールベースやAIなどの判定方式を比較し、見逃し・過検出の傾向も確認します。
設備構成と要求タクトを確認する
複数方向からの撮像が必要な場合は、カメラの配置やロボットの可動範囲、ワーク回転機構、治具なども検討します。
さらに、撮像箇所数、ロボットの移動、撮像・判定にかかる時間を確認し、要求タクトを踏まえて設備構成を具体化します。
PoCでは「不良が見えるか」だけでなく、量産設備として運用できる条件まで確認することが重要です。
実ワークで外観検査の成立性を確認したい方へ
TMCシステムでは、対象ワークや検査項目を確認し、撮像条件や判定方式、設備構成を検討するための事前検証に対応しています。
ダイカストの外観検査自動化に関するよくある質問
大量の不良画像(NGデータ)がなくてもAIの学習は可能ですか?
採用するAIの方式によって異なります。
良品学習型AIを採用する場合は、良品画像を中心に正常状態の特徴を学習する方法があるため、大量のNG画像が必須とは限りません。
ただし、必要な画像の種類や数量は、対象ワーク、表面状態のばらつき、検査項目、使用するAIなどによって異なります。
実ワークによる事前検証で、必要なデータや判定方法を確認します。
複雑な立体形状のワークでも要求タクト内に検査できますか?
ワーク形状、撮像箇所数、ロボットの移動距離、撮像条件、判定処理などによって異なります。
複数方向から撮像する場合は、その分だけ撮像・移動時間が必要になるため、実ワークによるPoCで要求タクトに収まるかを確認することが重要です。
必要に応じて、撮像箇所の集約、固定カメラとの組み合わせ、ロボット動作やワーク回転方法などを検討します。
導入前に自社の実際のワークを使ったテスト(PoC)は可能ですか?
可能です。
TMCシステムでは、実際のワークを用いて、カメラ・レンズ・照明などの撮像条件や、ルールベース・AIなどの判定方法を事前に検証します。
製品形状、検査したい不良、良否基準、生産条件などを確認し、撮像・判定が成立するか、要求タクトを踏まえてどのような設備構成が適しているかを検討します。
ダイカストの外観検査自動化ならTMCシステムへ
ダイカストの外観検査自動化では、検査する不良、製品形状、検査箇所、良否基準、生産条件によって適した設備構成が異なります。
TMCシステムでは、カメラ・照明・多関節ロボット・治具・ワーク回転機構・搬送・制御などを組み合わせ、対象ワークや生産条件に合わせた外観検査設備を構築しています。
検査対象に応じて、固定カメラやロボットによる多方向撮像を検討し、ルールベースや良品学習型AIなどから適した判定方法を検討します。
実ワークを用いた事前検証から、設備の設計・製作、設置・立ち上げまで一貫して対応します。
「自社のダイカスト製品でも外観検査を自動化できるか確認したい」「固定カメラでは撮像しにくい箇所がある」「どのような設備構成が適しているか分からない」といった段階からご相談いただけます。