
外観検査ロボットとは?多関節ロボットによる多方向撮像の仕組み

自動車部品や精密成形品など、複雑な立体形状を持つワークの外観検査では、一方向からの固定カメラだけでは側面や凹部などを撮像しにくい場合があります。また、検査面ごとにカメラを増設すると、設置スペースや照明の干渉、配線・保守なども考慮する必要があります。
こうした課題へのアプローチの一つが、多関節ロボットでカメラや照明の位置・角度を変えながら撮像する「外観検査ロボット」です。
本記事では、固定カメラでは撮像しにくい箇所が生じる理由から、外観検査ロボットによる多方向撮像の仕組み、治具や回転・反転機構、産業用ロボットと協働ロボットの選び方、要求タクトを踏まえた設備設計、PoCまで解説します。
複雑形状・多面の外観検査を自動化したい方へ
TMCシステムでは、ワークの形状や検査箇所、生産条件に合わせて、ロボット・カメラ・照明・治具などを組み合わせた外観検査設備を構築しています。
目次
固定カメラによる立体ワーク検査の課題
固定カメラによる画像検査は、あらかじめ設定した位置から安定して撮像しやすく、検査箇所や要求タクトによっては有効な方式です。
一方、側面、傾斜面、凹部、裏面など複数の検査面を持つ立体ワークでは、一方向からの撮像だけでは必要な検査箇所を捉えにくいことがあります。
複雑形状で生じる死角と照明の影響
立体ワークには、リブやボス、凹部、傾斜面など、カメラの視野に入りにくい箇所があります。
また、検査箇所を見えるようにするために照明を追加しても、金属表面などでは別の面に強い反射が発生し、キズや凹凸が見えにくくなる場合があります。
| 課題 | 主な要因 | 画像への影響 |
|---|---|---|
| 撮像の死角 | ワーク形状や遮蔽物によって検査箇所がカメラの視野に入らない | 必要な検査箇所を撮像できない |
| 照明の反射・干渉 | 照明角度や金属表面の反射 | 白飛びや明暗ムラが発生し、不良を捉えにくくなる |
| ピント範囲 | ワークの高さや奥行きの差 | 検査箇所によって輪郭や表面状態がぼやける場合がある |
そのため、立体ワークではカメラの性能だけでなく、ワーク形状に合わせた撮像位置・照明条件を設計することが重要です。
カメラ増設時に考慮したいスペース・コスト・保守
複数方向を同時に検査したい場合は、必要な方向に固定カメラを配置する方法があります。
固定カメラ方式には、複数面を同時撮像しやすく、ロボットの移動時間が発生しないというメリットがあります。
一方、検査面が多くなるほどカメラ・照明・配線などが増え、設置スペースや光学調整、メンテナンスなどを考慮する必要があります。
また、カメラや照明の台数が増えると、機器構成や画像処理システムの規模も大きくなるため、設備コストや保守負担も含めて検討する必要があります。
固定カメラとロボット撮像のどちらが適しているかは、検査面の数、ワーク形状、品種数、撮像箇所数、要求タクト、設置スペースなどから判断します。
外観検査の失敗しない選び方をまとめた資料はこちら
外観検査ロボットの仕組み
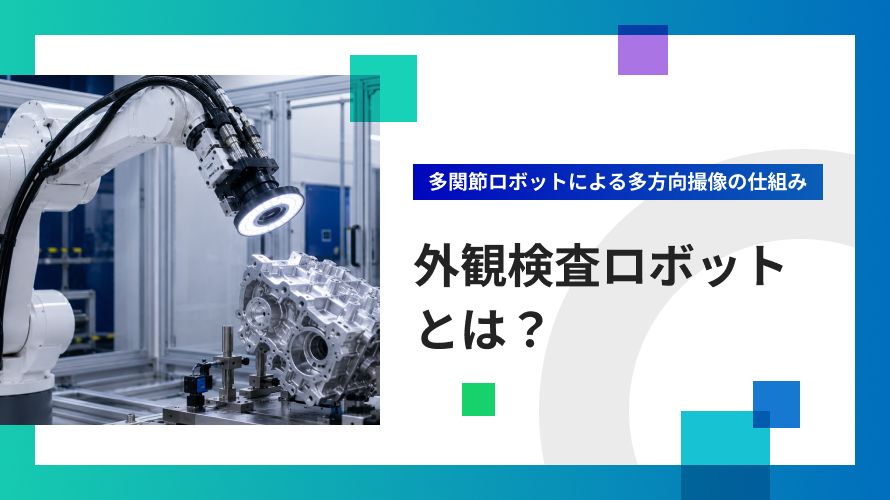
外観検査ロボットは、多関節ロボットを用いてカメラや照明の位置・姿勢を変え、複数方向からワークを撮像する仕組みです。
産業用ロボットや協働ロボットなどを用い、対象ワークや設備条件に応じて構成します。
多関節ロボットによる多方向撮像の仕組み
ロボットのアーム先端にカメラや照明を搭載し、あらかじめ設定した撮像位置へ順番に移動させます。
カメラ・照明の位置や角度を変えられるため、固定した一方向からでは撮像しにくい側面や傾斜面などにもアプローチできます。
| 方式 | 主な特徴 | 設備設計で考慮する点 |
|---|---|---|
| 固定カメラ | 必要な方向にカメラを配置し、複数面を同時撮像しやすい | カメラ・照明の配置、設置スペース、光学干渉 |
| ロボットによる撮像 | カメラ・照明の位置や角度を変えながら、複数方向を順次撮像できる | 可動範囲、移動経路、安全対策、要求タクト |
ロボットを使う目的は、単にカメラを動かすことではありません。
検査したい箇所を、必要な画質で、要求タクト内に安定して撮像できる条件をつくることが重要です。
3D計測システムとの違い
外観検査ロボットと3D計測システムでは、主な検査目的が異なります。
| 検査目的 | 主な方式 |
|---|---|
| キズ、バリ、汚れ、表面状態などの外観確認 | カメラ・照明による2D画像検査など |
| 高さ・段差・三次元形状などの測定 | 3Dセンサーや各種測定機 |
多関節ロボットを使用しているからといって、3D計測を行っているわけではありません。
本記事で扱うロボット外観検査では、複数の位置・角度から2D画像を取得し、表面状態を判定する構成を想定しています。
高さや三次元形状そのものを数値として測定する必要がある場合は、要求精度に応じて3D計測などを検討します。
死角に対応する撮像・治具設計のポイント
多関節ロボットを使用しても、すべての検査箇所を無条件に撮像できるわけではありません。
ワークの着底面や治具による保持部、ロボットの可動範囲などによって、撮像しにくい箇所が残る場合があります。
そのため、ロボットだけでなく、位置決め治具やワーク回転・反転機構まで含めて検討することが重要です。
位置決め治具と回転・反転機構
ワークが治具に接している部分は、カメラの位置を変えても撮像できない場合があります。
必要な検査面に応じて、次のような構成を検討します。
- 位置決め治具:撮像する面を遮らないよう、ワークの保持位置や接触部を設計する
- 回転機構:ワーク側を回転させ、異なる方向をカメラへ向ける
- 反転機構:必要に応じてワークを反転させ、裏面などを撮像する
- ロボットとワーク回転の組み合わせ:カメラ側とワーク側の両方を動かし、必要な検査箇所へアプローチする
どの機構を組み合わせるかは、ワークの形状・重量、検査箇所、撮像点数、要求タクトなどによって異なります。
自動車部品など複雑な立体形状を持つワークでは、多方向撮像だけでなく、多品種への対応や要求タクトも重要になります。
関連記事:自動車部品の外観検査を自動化する方法|ロボットによる死角対策とAI活用のポイント
ダイカスト製品のように複雑な立体形状を持つワークの外観検査については、関連記事:ダイカスト外観検査を自動化する方法|検査対象・装置構成・導入のポイントで詳しく解説しています。
産業用ロボットと協働ロボットの選び方
外観検査に使用するロボットには、産業用ロボットや協働ロボットなどがあります。
どちらを選ぶかは、単純に速度や設置スペースだけでは決まりません。
| 比較項目 | 産業用ロボット | 協働ロボット |
|---|---|---|
| 動作速度 | 高速動作に対応できる機種が多い | 協働運転では速度などに制約が生じる場合がある |
| 安全設計 | 設備構成に応じた安全柵や安全機器などを検討する | 人との協働を想定した設計が可能。ただしリスクアセスメントに応じた安全対策が必要 |
| 設置条件 | 可動範囲、架台、安全スペースなどを含めて設計する | レイアウトの自由度を確保しやすい場合がある |
| 主な選定条件 | タクト、可搬質量、リーチ、設備構成など | タクト、可搬質量、リーチ、人との作業分担、設備構成など |
要求タクト、可搬質量、リーチ、撮像箇所、レイアウト、安全要件などを総合して選定します。
要求タクトに合わせた撮像・判定設計のポイント
ロボットによる多方向撮像では、撮像箇所間を移動する時間が必要です。
そのため、外観検査ロボットでは、必要な検査箇所を安定して撮像しながら、要求タクトに収められるかを設備設計段階で確認します。
撮像箇所とロボット動作を最適化する
撮像箇所が増えるほど、撮影時間だけでなくロボットの移動時間も増加します。
主に次のような点を検討します。
- 過去の不良発生箇所や品質上重要な箇所を整理する
- 1回の撮像で複数の検査箇所を確認できるか検討する
- 撮像順序やロボットの移動経路を見直す
- カメラの露光時間やワーク停止時間を確認する
- 必要に応じて固定カメラとロボット撮像を組み合わせる
撮像箇所を単純に減らすのではなく、要求される検査範囲とタクトの両方を満たす構成を検討します。
検査対象に応じてルールベースとAIを使い分ける
撮像した画像の判定には、ルールベースの画像処理やAIなどがあります。
| 判定方式 | 適しているケース |
|---|---|
| ルールベース | 輪郭、大きさ、位置、明暗差などを明確な条件として設定しやすい |
| AI | 正常な表面状態にもばらつきがあり、良否の違いを単純なルールで表現しにくい |
すべての検査をAIで行う必要はありません。
例えば、形状や位置を数値で判断しやすい検査にはルールベース、鋳肌など正常状態にもばらつきがある対象にはAIを検討するなど、検査項目に応じて判定方法を選択します。
外観検査ロボット導入の進め方
外観検査ロボットでは、ロボット、カメラ、照明、画像処理、治具、安全機器などを組み合わせて設備を構築します。
そのため、設備仕様を最初から固定するのではなく、実ワークによる検証結果をもとに構成を具体化することが重要です。
1. 検査対象と良否基準を整理する
まず、次のような条件を整理します。
- ワークの形状・大きさ・重量
- 検査する面・箇所
- 検査したい不良
- NGとする大きさ・状態
- 限度見本
- 品種数・段取り替えの頻度
- 1製品あたりに使える検査時間
2. 実ワークを用いたPoCで検査の成立性を確認する
実際のワークを用いて、次のような項目を確認します。
- カメラ・レンズ・照明による撮像状態
- 必要な撮像位置・角度
- ロボットの可動範囲や干渉
- 位置決め治具や回転・反転機構の必要性
- ルールベースやAIによる判定結果
- 見逃し・過検出の傾向
- 撮像箇所数と要求タクト
PoCでは「検出できるか」だけでなく、量産設備として運用できる条件まで確認することが重要です。
3. 量産設備としてシステムを設計する
PoCで確認した撮像・判定条件をもとに、実際の生産環境で使用する設備へ落とし込みます。
ロボットやカメラだけでなく、
- 位置決め治具
- 搬送
- PLCなどの制御
- 安全対策
などを含め、設備全体の構成を具体化します。
生産ラインと連携する場合は、既存設備との信号連携やワークの位置決め方法なども確認します。
4. 立ち上げ後に撮像・判定条件を調整する
設備の立ち上げ後は、実際の運用状況を確認しながら、必要に応じて撮像条件や判定条件を調整します。
AIを用いる場合は、対象や運用状況に応じて学習データや判定条件を見直すこともあります。
設備を立ち上げて終わりではなく、実際の生産環境で安定して検査できる状態へ調整していくことも重要です。
TMCシステムのロボット外観検査
TMCシステムでは、ワークの形状や検査内容、生産条件に合わせて、ロボット・カメラ・照明・治具・搬送・制御などを組み合わせた外観検査設備を構築しています。
実ワークを用いた撮像テストやPoCから、設備の設計・製作、設置・立ち上げまで一貫して対応します。
検査対象に応じて、固定カメラ、多関節ロボット、ワーク回転機構などを組み合わせ、ルールベースやAIなどの判定方式を検討します。
また、少量の良品画像から正常状態の特徴を学習する良品学習型AIなどを、検査対象に応じて活用します。
複数の撮像ポイントから取得した画像や判定結果をまとめて確認できる構成にも対応します。
「固定カメラでは必要な面を撮像しにくい」「複雑形状のワークを自動検査できるか確認したい」といった段階からご相談いただけます。
外観検査ロボットに関するよくある質問
ロボット外観検査のタクトタイムはどのくらいですか?
ワークの大きさ、撮像箇所数、ロボットの移動距離、撮像条件、判定処理などによって異なります。
導入前のPoCでは、撮像箇所ごとの画質だけでなく、ロボットの移動や撮像・判定を含めた全体の処理時間を確認し、要求タクトに収まる設備構成を検討します。
産業用ロボットと協働ロボットのどちらを選べばよいですか?
要求タクト、可搬質量、リーチ、撮像箇所数、設置スペース、安全要件などによって選定します。
高速動作が必要だから必ず産業用ロボット、狭い場所だから必ず協働ロボットというわけではありません。実際の設備条件を整理したうえで選定することが重要です。
既存の生産ラインにも外観検査ロボットを導入できますか?
既存設備への追加も検討できますが、ライン構成や設置スペース、搬送方法、要求タクト、既存設備との制御連携などによって設備構成は異なります。
生産ラインと連携する場合は、ワークの位置決めやPLCとの信号連携なども含めて検討します。
設置条件によっては、インラインだけでなく、ライン外に検査ステーションを設ける構成も選択肢になります。
外観検査ロボットではワークに合った多方向撮像と設備設計が重要
複雑な立体ワークの外観検査では、固定カメラだけでは必要な検査面を撮像しにくい場合があります。
多関節ロボットを利用すれば、カメラや照明の位置・角度を変えながら複数方向から撮像できますが、ロボットを導入するだけで検査が成立するわけではありません。
検査箇所や良否基準を整理したうえで、
- 撮像条件
- ロボットの可動範囲
- 位置決め治具・回転機構
- 判定方式
- 要求タクト
- 安全対策
まで含めて設備全体を設計し、実ワークで検証することが重要です。
TMCシステムでは、実ワークを用いた事前検証から外観検査設備の構築まで対応しています。