
6軸ロボットとは?仕組み・用途・選び方と外観検査への活用を解説

6軸ロボットは、6つの可動軸を組み合わせることで、複雑な動作や柔軟な姿勢制御を実現する産業用ロボットです。搬送や組立、溶接などの製造工程で幅広く使用されており、カメラや照明を搭載した外観検査にも活用されています。
一方、SCARA(スカラ)ロボットとの違いや具体的な用途、導入時に重視すべき性能について、疑問を持つ方もいるのではないでしょうか。
6軸ロボットは動作の自由度が高い反面、すべての工程に適しているわけではありません。目的によっては、よりシンプルな構造のロボットや専用装置が適する場合もあります。
本記事では、6軸ロボットの基本構造や仕組み、SCARAロボットとの違い、主な用途、メリット・デメリット、選定ポイントを解説します。さらに、複雑形状の部品を対象とした外観検査への活用方法も紹介します。
複雑形状の部品も、ロボットによる外観検査の自動化へ
TMCシステムでは、6軸ロボットとカメラ・照明を組み合わせた外観検査システムの設計・構築に対応しています。多面・曲面・凹部などの検査課題に応じて、撮像方法から設備化までご提案します。
目次
6軸ロボットとは?基本構造と仕組み
6軸ロボットとは、6つの可動軸を持ち、アーム先端の位置と姿勢を制御できるロボットです。
代表的なのが、人の肩や肘、手首に似た関節構造を持つ「6軸垂直多関節ロボット」です。複数の回転関節を連動させることで、アームを伸ばす、曲げる、回転させるといった動作を組み合わせ、立体的な作業を行います。
先端に取り付けるハンドや工具を変更することで、搬送、組立、溶接、塗装、検査など、幅広い用途に対応できます。
6つの軸の役割
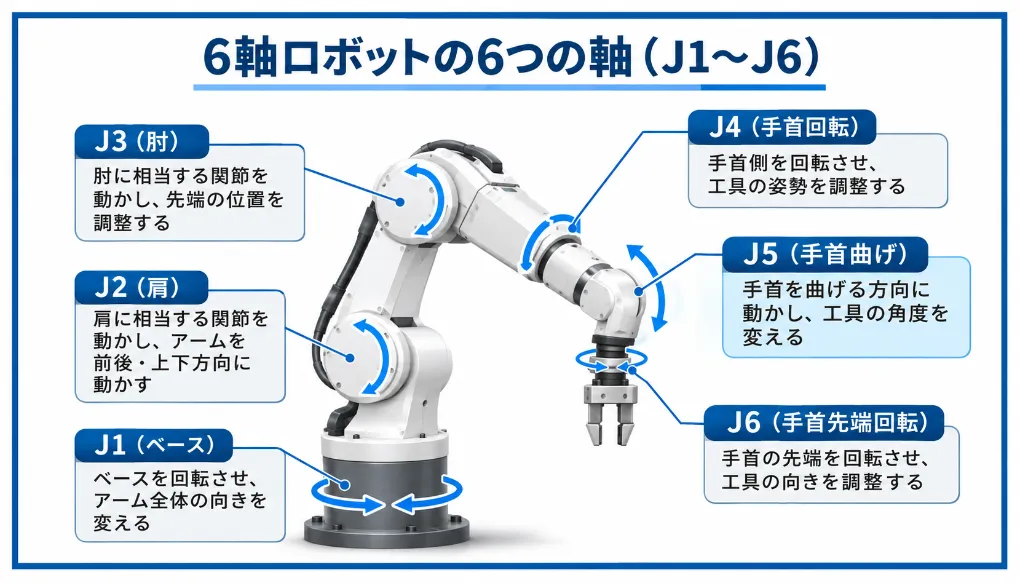
一般的な6軸垂直多関節ロボットは、ベースからアーム、手首にかけて6つの回転軸を備えています。
| 軸 | 主な役割 |
|---|---|
| 第1軸(J1) | ベースを回転させ、アーム全体の向きを変える |
| 第2軸(J2) | 肩に相当する関節を動かし、アームを前後・上下方向に動かす |
| 第3軸(J3) | 肘に相当する関節を動かし、先端の位置を調整する |
| 第4軸(J4) | 手首側を回転させ、工具の姿勢を調整する |
| 第5軸(J5) | 手首を曲げる方向に動かし、工具の角度を変える |
| 第6軸(J6) | 手首先端を回転させ、工具の向きを調整する |
一般的には第1〜第3軸が先端のおおまかな位置決め、第4〜第6軸が姿勢の調整を担います。ただし、各軸の具体的な動きや構成は機種によって異なります。
これらを連動させることで、部品の側面に工具を当てたり、傾斜した面へカメラを向けたりするなど、さまざまな方向から対象物にアプローチできます。
6軸ロボットと垂直多関節ロボットの違い
「6軸ロボット」と「垂直多関節ロボット」は、同じ意味で使われることがありますが、厳密には異なる分類です。
6軸ロボットは可動軸の数に着目した呼び方であり、垂直多関節ロボットは機械的な構造を表す名称です。
産業用の垂直多関節ロボットには6軸構成のものが多く、6軸ロボットの代表的な形式となっています。ただし、垂直多関節ロボットの軸数は必ずしも6つとは限りません。
また、ロボット本体の軸に加え、走行装置やワーク回転装置などの外部軸を組み合わせる場合もあります。
設備を選定する際は軸数だけでなく、ロボットの構造や動作範囲も確認することが重要です。
SCARAロボットとの違い
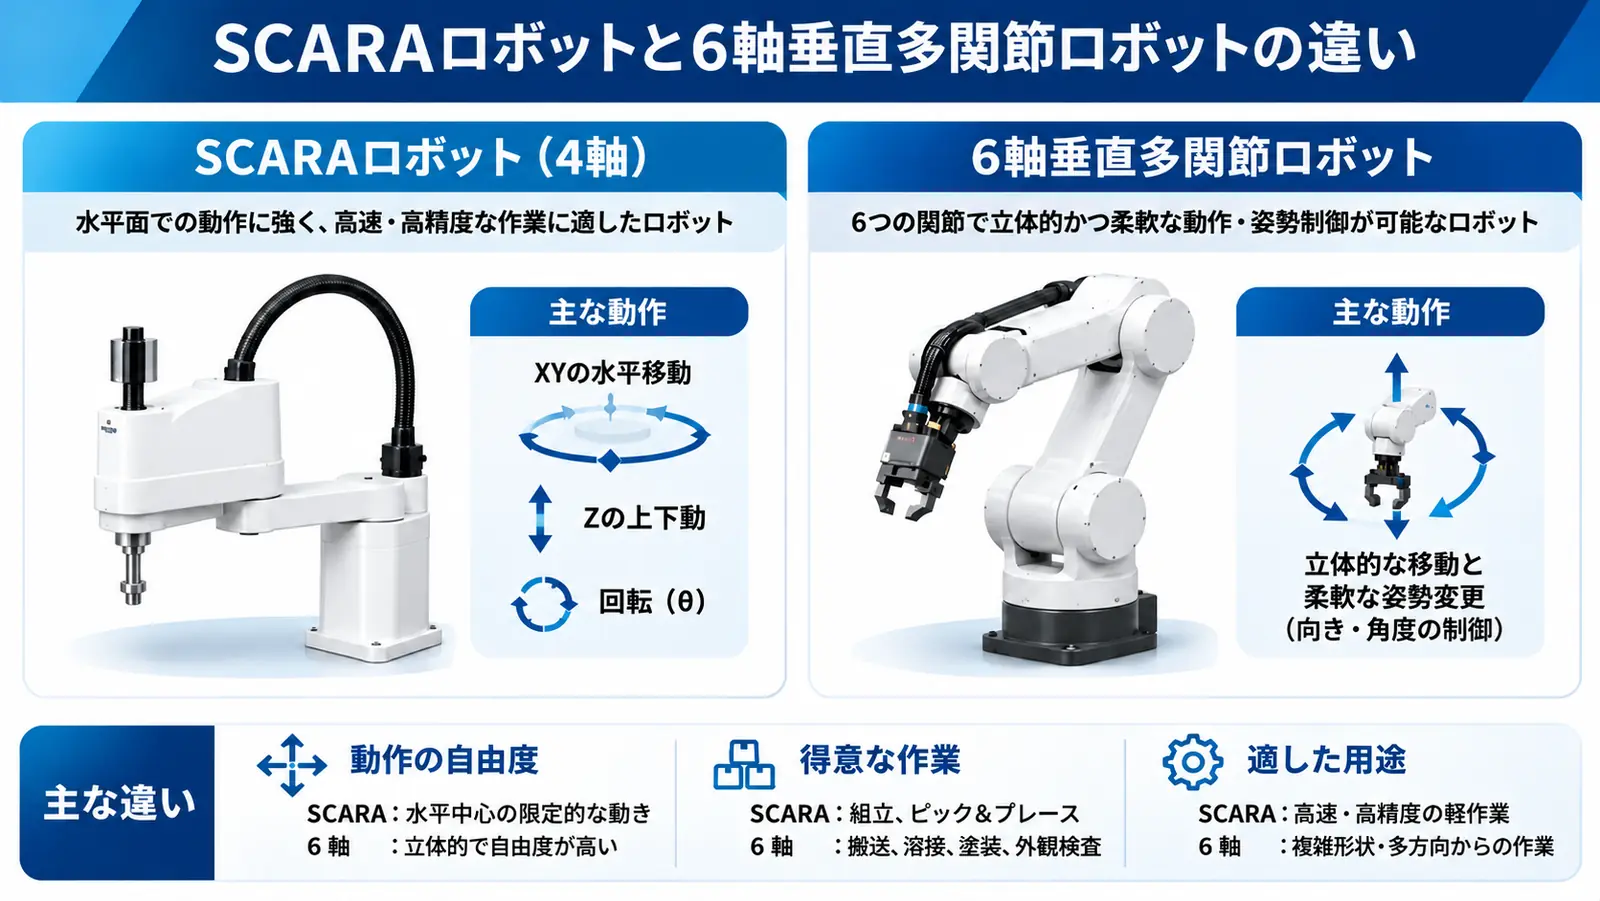
6軸ロボットとSCARAロボットの主な違いは、先端の位置や姿勢を制御できる自由度にあります。
代表的なSCARAロボットとして、水平多関節型のSCARAロボットがあります。
SCARAロボットは、主に水平方向の移動、上下動、鉛直軸まわりの回転を組み合わせて動作します。一定方向からの部品搬送や、平面的な位置決めを伴う組立作業に適しています。
一方、6軸垂直多関節ロボットは、先端を傾けたり、さまざまな角度に向けたりできるため、立体的な動作を必要とする工程に対応しやすい特徴があります。
| 比較項目 | SCARAロボット | 6軸垂直多関節ロボット |
|---|---|---|
| 主な動作 | 水平移動、上下動、鉛直軸まわりの回転 | 立体的な移動と柔軟な姿勢制御 |
| 得意な作業 | 部品の移載、組立、ピック&プレース | 搬送、溶接、塗装、多方向からの作業 |
| 姿勢制御 | 制御できる方向が比較的限定される | 先端の向きを柔軟に変更できる |
| 設備構成 | 用途によってはシンプルに構成しやすい | 動作範囲や干渉を考慮した設計が必要 |
| 選定のポイント | 一定方向からの高速・反復作業 | 姿勢変更を伴う立体的な作業 |
6軸ロボットは自由度の高さが強みですが、単純な搬送作業などではSCARAロボットの方が適していることもあります。
6軸ロボットの主な用途
6軸ロボットは、アーム先端に取り付ける機器を変更することで、さまざまな製造工程に対応できます。
搬送・パレタイジング
搬送工程では、ロボット先端にハンドやグリッパーを取り付け、部品の取り出し、移載、整列、投入などを行います。
ワークの向きを変更しながら移動できるため、設備間の受け渡しや、特定の姿勢で部品を配置する作業にも利用できます。
また、製品や箱を積み重ねるパレタイジングにも活用されています。ただし、重量物の搬送や単純な繰り返し作業では、専用のパレタイジングロボットなどが適する場合もあります。
組立・加工工程
組立工程では、部品の挿入、ねじ締め、接着剤の塗布などに利用されます。
例えば、複数の角度からねじ締めを行う工程や、立体的な部品に沿って接着剤を塗布する工程では、6軸ロボットの姿勢制御が役立ちます。
一方、精密な位置合わせや押し付け力の調整が必要な作業では、力覚センサーや位置補正機能、専用工具などを組み合わせる場合があります。
溶接・塗装
溶接工程では、ロボット先端に溶接トーチを取り付け、対象部材の形状に合わせて位置や角度を制御します。
塗装工程では、スプレーガンを対象物の表面に沿って移動させます。
これらの工程では、工具の位置だけでなく、対象面に対する角度や距離を適切に保つことが重要です。また、溶接条件や塗料の吐出条件など、工程に応じた制御も必要になります。
外観検査・計測
6軸ロボットは、カメラやセンサーを使用する検査・計測工程にも利用されています。
外観検査では、カメラや照明を取り付け、製品表面を撮像するための位置決めに活用できます。また、レーザー変位計などのセンサーを必要な位置へ移動させる用途もあります。
ただし、ロボット自体が外観の良否を判定したり、3D形状を測定したりするわけではありません。取得できる情報や測定精度は、搭載する機器や検査方式によって異なります。
6軸ロボットのメリット・デメリット
6軸ロボットの主な強みは、柔軟な動作と幅広い用途への対応力です。一方で、導入コストや設備設計など、考慮すべき点もあります。
メリット① 複雑な動作に対応できる
6軸ロボットは、工具を傾けながら作業したり、部品に対して複数の方向からアプローチしたりする工程に適しています。
例えば、立体的なワークの複数面に加工や検査を行う場合、対象物の向きを変更する代わりにロボット側の姿勢を変えることも可能です。
ただし、実際に到達できる範囲はアームの長さや各関節の可動範囲に制約されます。
メリット② 作業の標準化・省人化につながる
ロボットは設定した動作を繰り返し実行できるため、作業の標準化に役立ちます。
作業者が毎回工具やワークの位置を調整している工程では、位置決めや作業経路を一定の条件にそろえることで、手作業によるばらつきの低減や省人化につながる可能性があります。
ただし、製品品質には工具の状態やワークの位置決め、加工・検査条件なども影響するため、工程全体での管理が必要です。
メリット③ 工程の変更に対応しやすい
ロボットの動作プログラムを変更することで、作業位置や経路を調整できます。
製品の形状変更や検査箇所の追加などにも、既存設備を活用して対応できる場合があります。
ただし、ワークの重量や形状、必要な工具が大きく変わる場合は、ハンドや治具、周辺設備の変更が必要になることもあります。
デメリット① 導入コストと設備スペースが必要
6軸ロボットの導入には、ロボット本体に加え、制御装置、ハンドや工具、周辺設備、安全対策などの費用がかかります。
また、アームの可動範囲を確保する必要があるため、設備レイアウトも重要です。
単純な繰り返し作業では、専用装置や別形式のロボットの方がコストを抑えられる場合があります。
デメリット② 動作経路の設計が必要
自由度が高い一方で、関節の可動限界や特異点、工具と周辺設備との干渉を考慮した経路設計が必要です。
また、複数箇所を順番に処理する工程では、移動距離や停止回数がタクトに影響します。
目的の動作を実現できるかだけでなく、生産性も含めて検討することが重要です。
デメリット③ 安全対策と保守が必要
産業用ロボットを使用する設備では、作業者との接触や、アーム・工具・ワークの衝突などのリスクがあります。
そのため、リスクアセスメントを実施し、使用条件に応じて安全柵、インターロック、非常停止、安全監視機能などの保護方策を検討します。
また、可動部やケーブル、工具の固定状態など、継続的な点検・保守も必要です。
6軸ロボットの選び方と確認ポイント
6軸ロボットを選定する際は、可搬質量やリーチなどの基本仕様に加え、用途に必要な動作を実現できるかを確認することが重要です。
可搬質量・リーチ・動作範囲
可搬質量は、ロボットが扱える負荷を示す指標です。
ワークを搬送する場合は、ワークだけでなくハンドや工具の重量も考慮します。また、重量が許容範囲内であっても、重心位置や慣性モーメントによって使用条件が制限される場合があります。
リーチは、ロボットのアームが届く範囲を示す指標です。ただし、最大リーチの範囲内であっても、すべての位置で目的の姿勢を取れるわけではありません。
実際の作業位置で必要な姿勢を取れるか、周辺設備と干渉しないかも確認する必要があります。
繰り返し位置決め精度・動作速度
繰り返し位置決め精度とは、同じ位置へ繰り返し移動した際の位置のばらつきを示す指標です。
部品の組立や検査など、作業位置の再現性が求められる工程では重要になります。
ただし、繰り返し位置決め精度と、指令した座標へどれだけ正確に到達できるかを示す絶対位置決め精度は異なります。
また、位置決め精度だけで工程の品質が決まるわけではありません。例えば外観検査では、撮像距離やカメラの解像度、ワークの固定精度なども影響します。
動作速度についても、最大速度だけでなく、実際の動作経路や負荷条件を考慮することが大切です。
産業用ロボットと協働ロボット
6軸ロボットには、一般的な産業用ロボットのほか、人との協働作業を想定した安全機能を備える機種もあります。
協働ロボットは、作業者との距離や接触リスクを考慮した設計・安全機能を備えていることが特徴です。
ただし、協働ロボットを使用すれば安全柵が不要になるわけではありません。
先端に取り付ける工具やワークの形状、動作速度、作業者との位置関係などによって必要な安全対策は異なります。ロボット単体ではなく、設備全体として安全性を確認する必要があります。
周辺設備との連携・導入後の運用
6軸ロボットを製造ラインに導入する場合は、周辺装置との連携も重要です。
搬送工程では供給装置やハンド、組立工程では位置決め装置や各種センサー、外観検査ではカメラ・照明・画像処理装置などが必要になる場合があります。
また、設備間の信号の受け渡し、異常発生時の停止処理、復旧手順なども検討します。
導入後の保守や製品変更への対応も含め、設備全体の運用を考えた選定が重要です。
6軸ロボットを活用した外観検査の自動化
6軸ロボットの姿勢制御は、複雑な形状の部品を対象とした外観検査でも役立ちます。
特に、複数の面や異なる角度からの撮像が必要な場合には、ロボットを使った撮像方式が選択肢となります。
多方向撮像による検査範囲の拡大
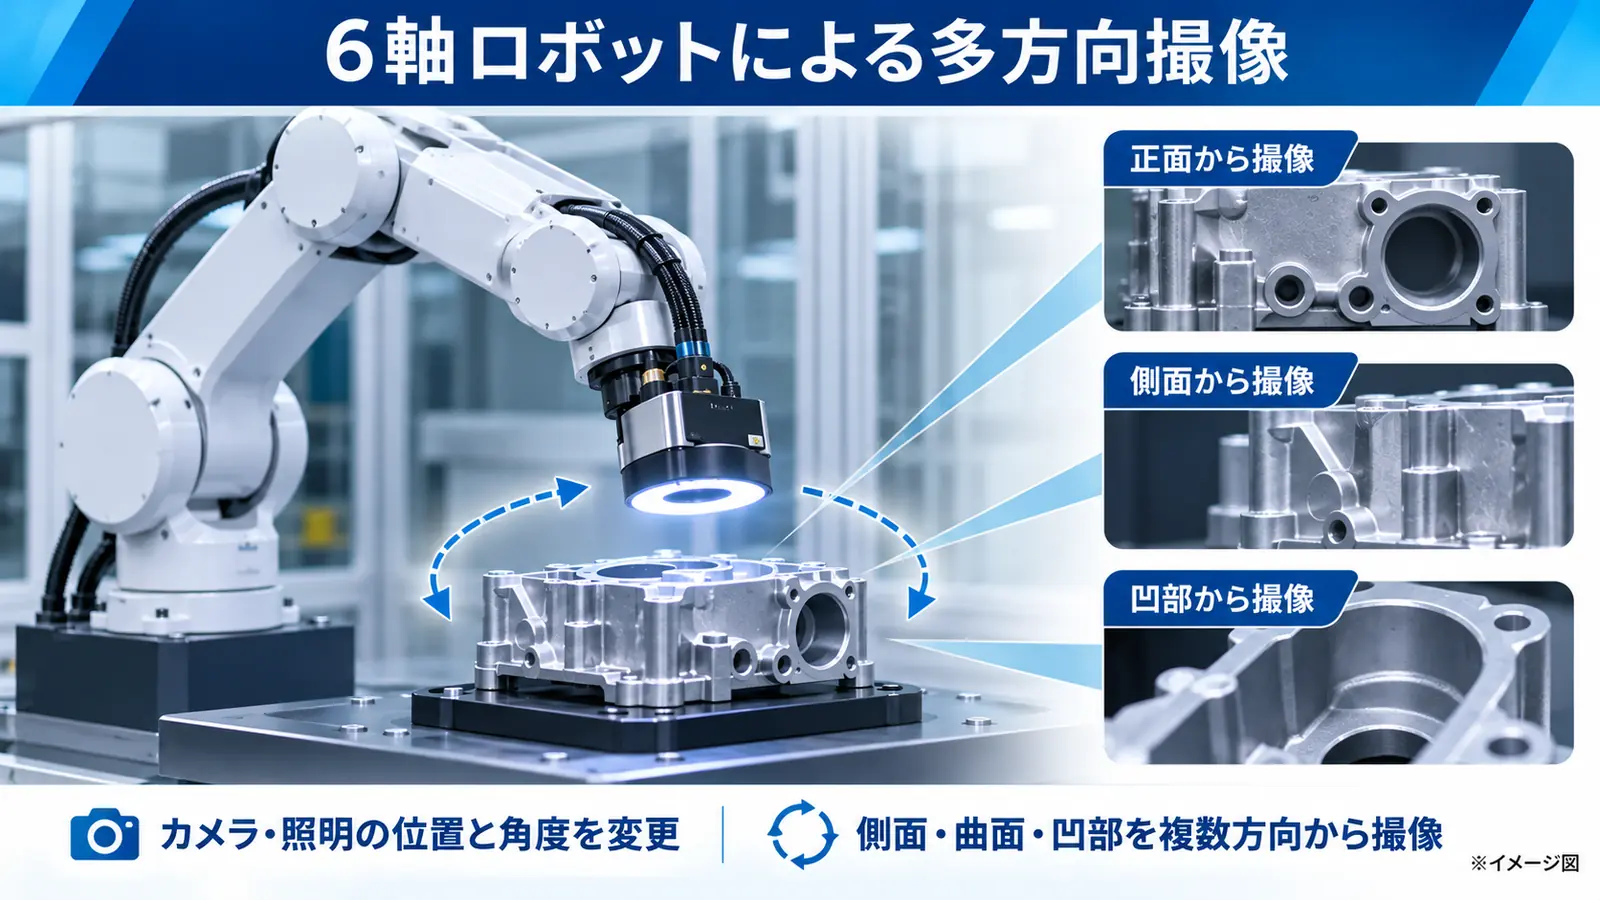
固定カメラを用いた外観検査では、カメラを所定の位置に設置してワークを撮像します。検査対象の面が限定されている場合などには、シンプルで効率的な構成にしやすい方式です。
一方、ワークが複雑な立体形状をしている場合は、一方向からの撮像だけでは側面や凹部が見えにくくなることがあります。
こうした場合に、6軸ロボットの先端へカメラや照明を取り付け、撮像位置と角度を切り替える方法があります。
ロボットの姿勢を変更することで、対象面へカメラを向けたり、表面状態に応じて撮像方向を調整したりできます。
ただし、すべての死角を解消できるわけではありません。ワーク形状や治具、周辺設備との干渉などを踏まえた撮像経路の設計が必要です。
なお、複数方向から2D画像を取得することと、3D形状を測定することは異なります。3D計測には、対応した機器や測定方式が必要です。
6軸ロボットを使用した外観検査の仕組みや、固定カメラ方式との違いについては、以下の記事で詳しく解説しています。
関連記事:外観検査ロボットとは?多関節ロボットによる多方向撮像の仕組み
ダイカスト部品などの複雑形状への活用
自動車部品などに用いられるダイカスト製品には、リブやボス、穴、曲面、凹部などを持つものがあります。
このような部品では、検査箇所によって適切な撮像方向が異なる場合があります。
また、金属表面は照明条件によって反射の状態が変わりやすく、キズや打痕などの特徴が画像上で確認しにくくなることもあります。
6軸ロボットでカメラや照明の位置・角度を変更することで、検査対象を捉えやすい撮像条件を検討できます。
ただし、欠陥を安定して検出できるかどうかは、鋳肌の状態や表面の反射、欠陥の形状などにも左右されるため、実際のワークを用いた検証が重要です。
関連記事:ダイカスト外観検査を自動化する方法
AI画像判定との組み合わせ
6軸ロボットを用いた外観検査では、ロボットで撮像した画像をAIや画像処理ソフトで判定する構成もあります。
この場合、ロボットはカメラや照明を必要な位置へ移動させる役割を担い、画像処理ソフトが取得した画像から外観の良否を判定します。
例えば、金属部品の外観には、製造条件による表面状態のばらつきが見られる場合があります。
一定のしきい値やルールによる画像処理だけでは良品と不良品の判別が難しい場合、AIを活用した判定方式が選択肢になります。
ただし、AIを使用すればすべての欠陥を検出できるわけではありません。欠陥の特徴が画像に十分表れていることや、学習データの内容が判定性能に影響します。
また、検査内容によってはルールベースの画像処理の方が適している場合もあります。対象ワークや要求品質に合わせて方式を選ぶことが大切です。
関連記事:AI外観検査システムとは?基礎知識からメリット、従来の画像検査との違いや導入判断まで徹底解説
6軸ロボットによる外観検査を導入する際のポイント
6軸ロボットによる外観検査を導入する際は、ロボットの性能だけでなく、検査対象や要求品質、生産条件を踏まえた設備設計が必要です。
検査対象と良否判定基準を明確にする
まず、対象ワークの材質や形状、サイズ、検査箇所、検出したい不良を整理します。
例えば、同じキズでも、長さや幅、発生位置によって良否の基準が異なる場合があります。
判定対象が明確でなければ、適切なカメラや照明、画像処理方式を選ぶことも難しくなります。
また、外観画像で確認できるのは基本的に表面に現れる特徴です。内部欠陥を検査する場合は、X線検査など別の検査方式を検討する必要があります。
撮像条件と検査タクトを確認する
撮像条件を検討する際は、検査箇所に対して十分な画像情報を取得できるかが重要です。
撮像距離、カメラの解像度、照明方向、ワークの固定方法などを調整し、欠陥の特徴を確認できる条件を検討します。
また、多方向撮像では、撮像箇所間を移動する時間も発生します。
そのため、ロボットの移動時間、撮像時間、画像処理時間、ワークの搬入出などを含め、要求タクトに収まるかを確認する必要があります。
検査範囲と生産性を両立できる設備構成が重要です。
実ワークで検証し、設備化につなげる
外観検査の自動化では、検査対象の表面状態や欠陥の種類によって、適した撮像条件や判定方式が異なります。
そのため、設備仕様を決める前に、実際のワークを使って撮像・判定の成立性を確認することが重要です。
TMCシステムでは、ロボットアームの先端に搭載したカメラと照明を動かし、多面・曲面・凹部のあるワークを複数方向から撮像する外観検査ソリューションを提供しています。
ワークの形状や検査内容、生産工程に合わせてロボット、撮像機器、画像判定システムなどを組み合わせ、オーダーメイドで設備を設計・構築します。
また、ダイカスト部品などのルールベースでは判定が難しい製品について、AI画像判定を活用した外観検査の検証にも対応しています。
川崎には実ワークによる検証を相談できるデモ環境があり、検証結果を踏まえたシステム設計や設備化まで対応可能です。
複雑形状の部品や多面検査の自動化をご検討の場合は、まず実ワークでの検証を通じて、適した撮像・判定方式を確認することをおすすめします。
6軸ロボットの特性を理解し、用途に適した設備を選ぼう
6軸ロボットは、6つの可動軸を組み合わせることで、先端の位置と姿勢を柔軟に制御できるロボットです。
搬送、組立、溶接などの製造工程をはじめ、カメラや照明を搭載した外観検査にも活用されています。
特に、複雑な立体形状のワークに対して複数方向からアプローチする場合には、6軸ロボットの柔軟な動作が役立ちます。
一方で、すべての工程に6軸ロボットが適しているわけではありません。必要な動作範囲や可搬質量、精度、タクト、安全対策などを確認し、用途に適した方式を選定することが重要です。
外観検査への導入では、撮像条件や画像判定、ワークの位置決めまで含めた設備設計が欠かせません。
TMCシステムでは、ワークの形状や検査課題に応じたロボット外観検査システムの構築に対応しています。多面検査や複雑形状の部品の外観検査でお困りの場合は、お気軽にご相談ください。
外観検査以外の用途で6軸ロボットの導入をご検討の場合も、お気軽にご相談ください。